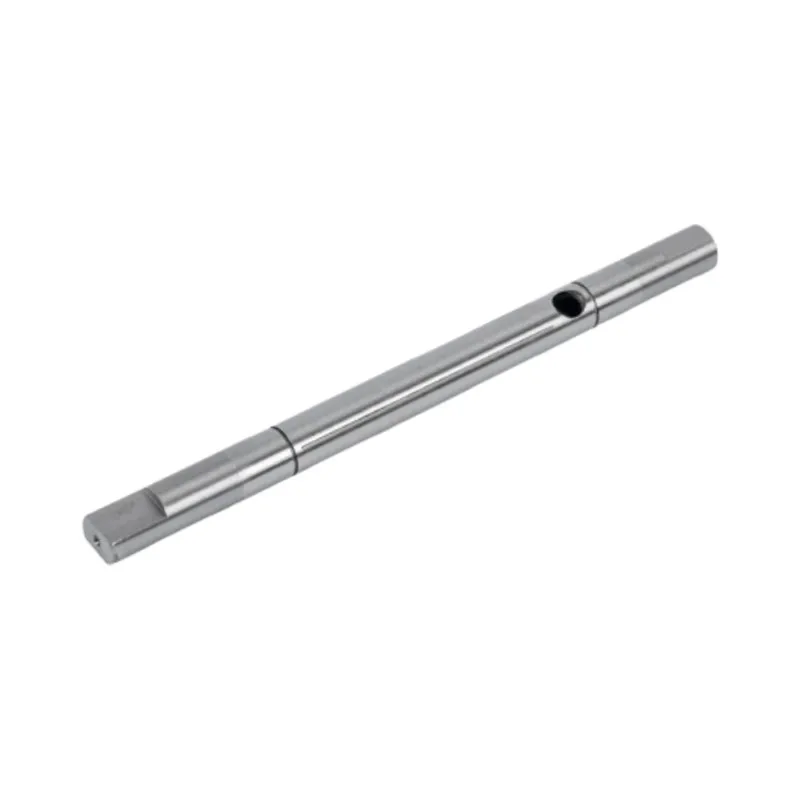
1. Wał silnika robota przemysłowego jako mechaniczny szkielet ruchu robota
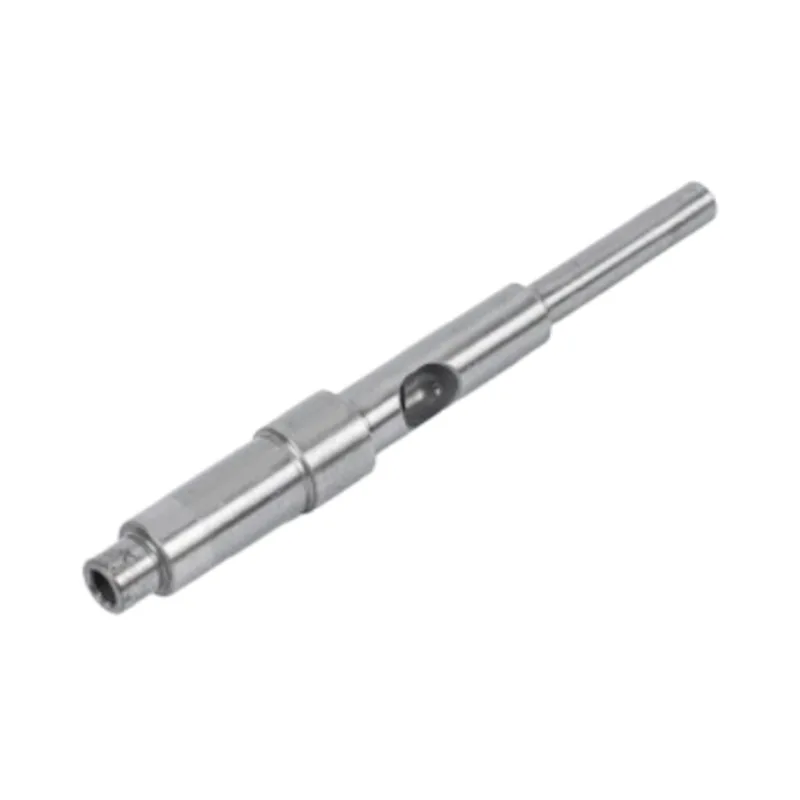
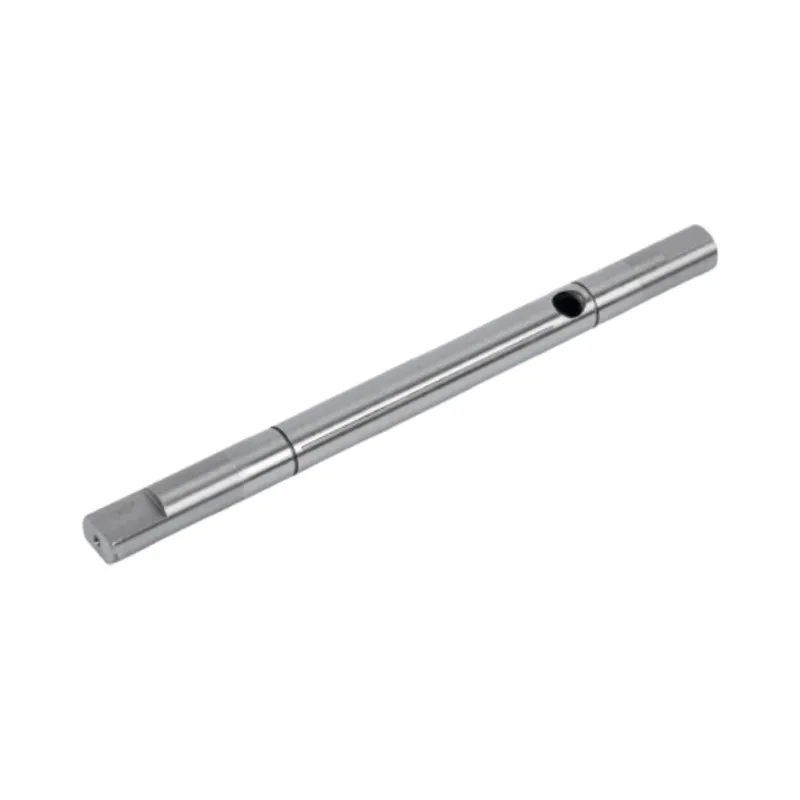
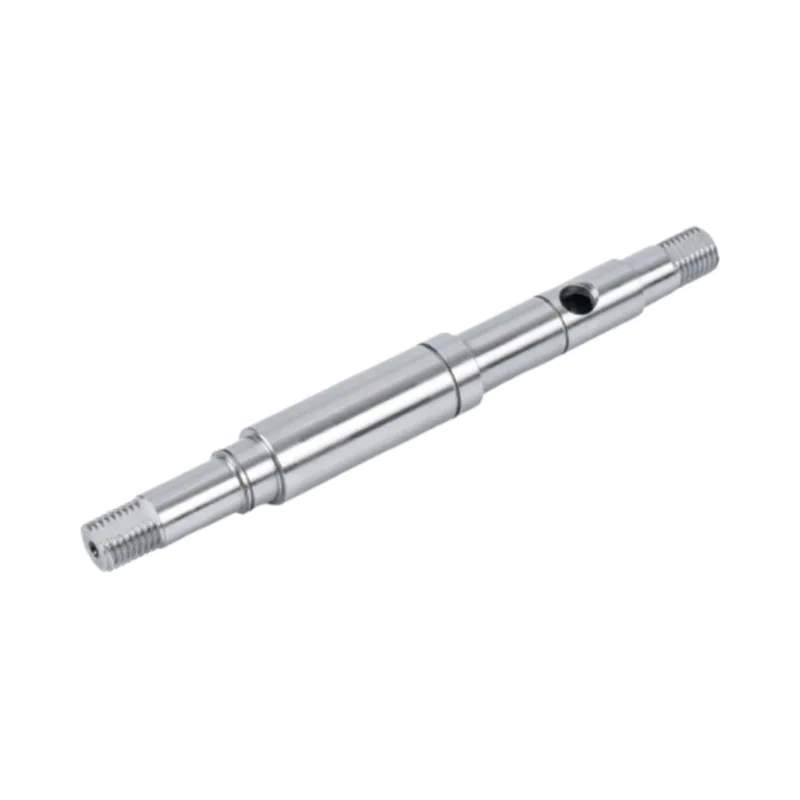
Każdy robot przemysłowy — od sześcioosiowych ramion przegubowych po selektory SCARA i współpracujące coboty — opiera się na podstawowym mechanicznym interfejsie pomiędzy serwomotorem a napędzanym obciążeniem:Wał silnika robota przemysłowego. Ten cylindryczny element przenosi moc obrotową z silnika na skrzynię biegów, napęd harmoniczny lub złącze bezpośrednie, przekształcając moment elektromagnetyczny w kontrolowane przemieszczenie mechaniczne. Bez skrupulatnie zaprojektowanego wału silnika nawet najbardziej zaawansowane algorytmy sterowania nie będą w stanie zapewnić dokładności pozycjonowania, powtarzalności ani dynamicznej reakcji, jakich wymagają nowoczesne linie produkcyjne.
Wał silnika w zastosowaniach robotycznych napotyka odrębny zestaw naprężeń eksploatacyjnych. Musi wytrzymywać szybkie przyspieszanie i zwalnianie, częste cykle rozruchu i zatrzymywania, obciążenia zmiennym momentem obrotowym i czasami trudne warunki środowiskowe – a wszystko to przy zachowaniu submikronowej wierności pozycjonowania. W przeciwieństwie do wałów w maszynach ogólnego przeznaczenia, wały silników robotów działają w układach serwo z zamkniętą pętlą, w których jakikolwiek luz, nawijanie skrętne lub bicie promieniowe bezpośrednio pogarszają trajektorię efektora końcowego. Nakłada to niezwykłe wymagania na precyzję geometryczną wału, integralność materiału i jakość powierzchni.
W istocieWał silnika robota przemysłowegoto znacznie więcej niż zwykły obrotowy pręt; jest to precyzyjny interfejs, który łączy wyjście elektromagnetyczne silnika z wyjściem mechanicznym robota. Jego wydajność wpływa na efektywność energetyczną, rozpraszanie ciepła, sygnaturę wibracji, a ostatecznie na żywotność całego układu napędowego. Dokładne zrozumienie inżynierii tego komponentu jest zatem niezbędne dla projektantów systemów robotycznych, inżynierów utrzymania ruchu i specjalistów ds. zaopatrzenia.
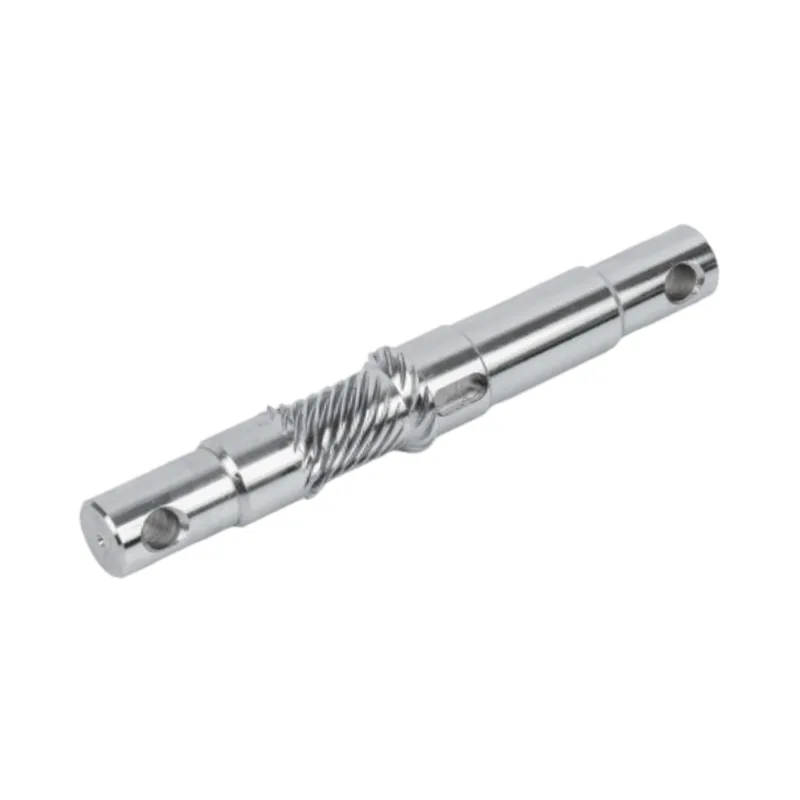
2. Podstawowe zasady projektowania wałów silnika o dużej wydajności
Projektowanie wału silnika do robotyki przemysłowej rozpoczyna się od jasnego zrozumienia wymagań mechanicznych aplikacji. W przeciwieństwie do standardowych wałów przenoszących moc, wały silników robotów muszą spełniać rygorystyczny zestaw kryteriów, które równoważą wytrzymałość, sztywność, masę i zachowanie dynamiczne.
2.1 Przenoszenie momentu obrotowego i sztywność skrętna
Podstawowym zadaniem każdego wału silnika jest przenoszenie momentu obrotowego. W przegubach robotycznych wał musi przenosić znamionowy moment obrotowy silnika – a czasami szczytowy moment przeciążenia – bez nadmiernego ugięcia kątowego. Sztywność skrętna, zdefiniowana jako stosunek przyłożonego momentu obrotowego do skręcenia kątowego, jest parametrem krytycznym. Niska sztywność skrętna wprowadza podatność do pętli serwa, zmniejszając szerokość pasma sterowania i pogarszając zdolność robota do odrzucania zakłóceń zewnętrznych. Wały o dużej sztywności zapewniają wierne przełożenie zadanej pozycji silnika na moc przegubu, umożliwiając precyzyjne śledzenie ścieżki.
Inżynierowie określają wymaganą średnicę wału w oparciu o maksymalne naprężenie ścinające i dopuszczalny kąt skrętu na jednostkę długości. W przypadku zastosowań robotycznych, w których czasy cykli są mierzone w ułamkach sekundy, należy również zoptymalizować biegunowy moment bezwładności wału, aby zminimalizować bezwładność odbitą na silniku — czynnik, który bezpośrednio wpływa na zdolność przyspieszania i zużycie energii. W robotach współpracujących czasami stosuje się wały drążone, które zapewniają wyższy stosunek sztywności skrętnej do masy, aby zmniejszyć masę przy jednoczesnym zachowaniu odpowiedniej zdolności przenoszenia momentu obrotowego.
2.2 Równoważenie dynamiczne i prędkość krytyczna
Silniki robotów często pracują z dużymi prędkościami obrotowymi, szczególnie w przypadku zadań wymagających szybkiego podnoszenia i umieszczania lub montażu. W takich warunkach nawet niewielkie niezrównoważenie masy na wale silnika generuje siły odśrodkowe, które wzbudzają wibracje, zwiększają obciążenie łożysk i wytwarzają słyszalny hałas. Wyważanie dynamiczne — wykonywane na wyważarkach precyzyjnych — zapewnia, że oś masy wału pokrywa się z jego osią obrotu w wąskich tolerancjach, często zgodnych z normą ISO 1940 w klasie G2.5 lub wyższej.
Ponadto prędkość krytyczna wału – prędkość obrotowa, przy której wzbudzane są naturalne częstotliwości zginania – musi znacznie przekraczać maksymalną prędkość roboczą. Wymaga to starannego doboru stosunku długości do średnicy wału, rozstawu łożysk podporowych i właściwości tłumiących materiału. Projektanci często wykorzystują analizę elementów skończonych do przewidywania kształtów trybów i dostosowywania geometrii w celu uniknięcia rezonansu, zapewniając w ten sposób płynną pracę w całym zakresie prędkości.
3. Wybór materiału — podstawa niezawodności
Wybór materiału naWał silnika robota przemysłowegojest prawdopodobnie najbardziej konsekwentną decyzją w całym procesie inżynieryjnym. Właściwości materiału określają wytrzymałość wału, trwałość zmęczeniową, odporność na zużycie, odporność na korozję i stabilność wymiarową w warunkach cykli termicznych.
3.1 Stale stopowe i gatunki nierdzewne
Większość wałów silników robotów przemysłowych jest wytwarzana ze stali stopowych średniowęglowych, takich jak 40Cr, 42CrMo4 lub gatunków równoważnych. Materiały te zapewniają doskonałe połączenie wytrzymałości na rozciąganie, wytrzymałości i obrabialności. W zastosowaniach wymagających doskonałej odporności na korozję — takich jak roboty przeznaczone do kontaktu z żywnością lub te działające w środowiskach wilgotnych — preferowane są stale nierdzewne, takie jak SUS420 lub 440C. Wały ze stali nierdzewnej zapewniają odpowiednią twardość po obróbce cieplnej, a jednocześnie są odporne na utlenianie i atak chemiczny.
Wały o wysokiej wydajności mogą również zostać poddane obróbce powierzchniowej, takiej jak azotowanie, nawęglanie lub hartowanie indukcyjne, aby utworzyć obudowę odporną na zużycie, zachowując jednocześnie wytrzymały, plastyczny rdzeń. Taka architektura obudowy i rdzenia jest szczególnie cenna w przegubach robotów, gdzie wał łączy się z łożyskami, uszczelnieniami lub sprzęgłami wielowypustowymi, które wywierają skoncentrowane naprężenia kontaktowe.
3.2 Obróbka cieplna i hartowanie powierzchniowe
Obróbka cieplna zmienia mikrostrukturę surowca w celu uzyskania pożądanych właściwości mechanicznych. Hartowanie i odpuszczanie daje jednolitą strukturę martenzytyczną o wysokiej granicy plastyczności i dobrej odporności na pękanie. W przypadku wałów narażonych na zmęczenie w wyniku kontaktu tocznego – np. przenoszących obciążenia promieniowe przez łożyska – zazwyczaj określa się twardość powierzchniową na poziomie 55–62 HRC, aby była odporna na wżery i odpryski.
Należy pamiętać, że nadmierna twardość może zmniejszyć wytrzymałość i zwiększyć podatność na kruche pękanie pod obciążeniem udarowym. Dlatego proces obróbki cieplnej musi być dokładnie kontrolowany, aby osiągnąć optymalną równowagę pomiędzy trwałością powierzchni a sprężystością rdzenia – równowagę, którą doświadczeni producenci doskonalą przez dziesięciolecia optymalizacji procesu.
4. Procesy produkcyjne kształtujące precyzję
Przełożenie kęsa materiału na gotowy wał silnika spełniający tolerancje submikronowe wymaga wieloetapowego procesu produkcyjnego, a każdy etap ma wpływ na ostateczną jakość geometryczną i powierzchniową.
4.1 Toczenie i szlifowanie CNC
Proces produkcyjny zwykle rozpoczyna się od toczenia CNC, podczas którego surowy pręt jest obrabiany do kształtu zbliżonego do netto, tworząc stopniowane średnice, występy, gwinty i rowki wpustowe. Nowoczesne tokarki CNC wyposażone w oprzyrządowanie napędzane mogą wykonywać operacje frezowania i wiercenia w jednym ustawieniu, redukując skumulowane błędy pozycjonowania.
Po toczeniu wał poddawany jest precyzyjnemu szlifowaniu — bezkłowemu lub cylindrycznemu — w celu uzyskania ostatecznych tolerancji wymiarowych i wykończenia powierzchni. Szlifowanie usuwa ostatnie kilka setnych milimetra materiału, tworząc powierzchnie o wartościach chropowatości (Ra) tak niskich jak 0,2–0,4 µm. Ten poziom wykończenia jest niezbędny do prawidłowego dopasowania łożyska, działania uszczelnienia i zmniejszenia tarcia podczas pracy.
W przypadku wałów z wielowypustami, zębami lub innymi złożonymi cechami można zastosować dodatkowe operacje, takie jak obwiedniowanie, kształtowanie lub przeciąganie. Każda operacja wprowadza własny zestaw tolerancji, którymi należy zarządzać w ramach ogólnego budżetu wymiarowego.
4.2 Kontrola jakości i metrologia
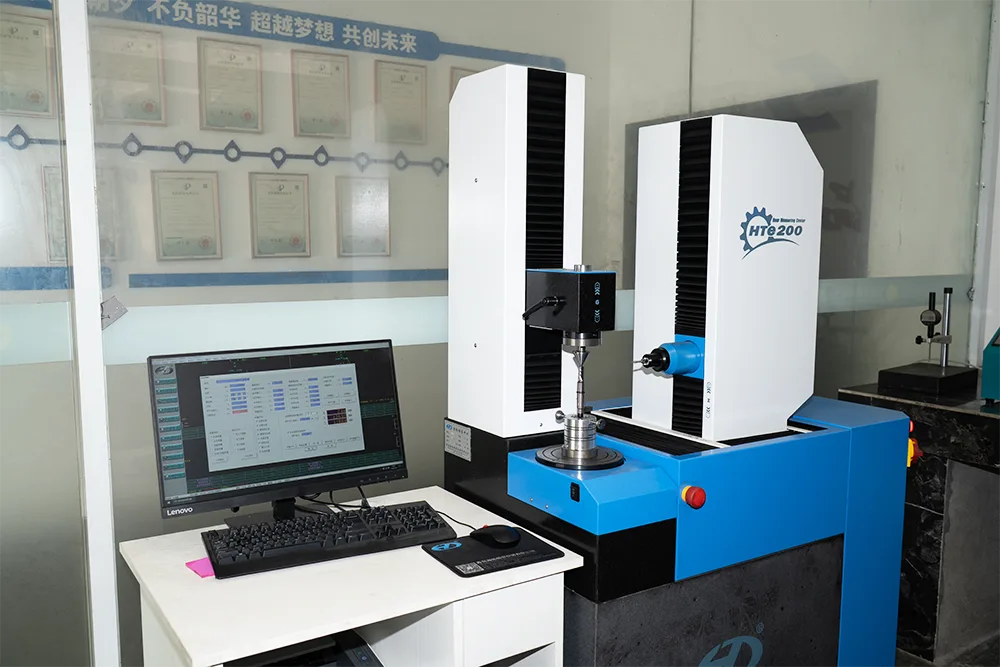
Zapewnienie jakości w produkcji wałów silników opiera się na połączeniu pomiarów w trakcie procesu i kontroli końcowej przy użyciu współrzędnościowych maszyn pomiarowych (CMM), komparatorów optycznych i profilometrów powierzchni. Kluczowe pomiary obejmują:
- Średnica krytycznych czopów łożyska (zwykle kontrolowana do ± 0,005 mm lub mniej)
- Koncentryczność pomiędzy wieloma średnicami
- Prostoliniowość i cylindryczność
- Chropowatość i falistość powierzchni
- Profil twardości od powierzchni do rdzenia
Zaawansowani producenci stosują również nieniszczące metody badań, takie jak kontrola cząstek magnetycznych lub badanie prądami wirowymi, aby wykryć defekty podpowierzchniowe, które mogą obniżyć wytrzymałość zmęczeniową. Każdy wał, który przejdzie te rygorystyczne kontrole, zyskuje prawo do zainstalowania w robocie, który wykona miliony cykli w całym okresie użytkowania.
5. Tolerancje, wykończenie powierzchni i integralność geometryczna
TheWał silnika robota przemysłowegofunkcjonuje w świecie mierzonym w mikronach. Tolerancje zastosowane do jego krytycznych cech bezpośrednio określają dokładność pozycjonowania robota, powtarzalność i długoterminową niezawodność.
W przypadku czopów łożysk typowe tolerancje średnicy mieszczą się w zakresie od ±0,005 mm do ±0,010 mm, w zależności od typu łożyska i klasy pasowania. Węższe tolerancje — rzędu ± 0,002 mm — są wymagane w zastosowaniach ultraprecyzyjnych, takich jak roboty do obsługi półprzewodników czy robotyka medyczna. Współosiowość pomiędzy czopami jest często utrzymywana na poziomie 0,01 mm lub mniej, aby zapobiec biciu promieniowemu, które mogłoby wywołać wibracje i zmniejszyć trwałość łożyska.
Równie istotne jest wykończenie powierzchni. Chropowata powierzchnia wału zwiększa tarcie, przyspiesza zużycie uszczelek i zapewnia miejsca zarodkowania pęknięć zmęczeniowych. W przypadku wałów silników robotów standardem jest wykończenie powierzchni Ra 0,4 µm lub lepsze, a w niektórych zastosowaniach wymagana jest Ra 0,2 µm na powierzchniach uszczelniających. Osiągnięcie takich wykończeń wymaga nie tylko umiejętnego szlifowania, ale także dokładnej kontroli ziarna ściernicy, chłodziwa i szybkości posuwu.
Tolerancje geometryczne — w tym prostoliniowość, okrągłość i cylindryczność — zapewniają, że wał pozostaje w zamierzonej otoczce podczas obrotu. Każde odchylenie od idealnej geometrii przekłada się na cykliczne obciążenie łożysk i uszczelnień, co ostatecznie skraca okresy międzyobsługowe robota. Skumulowany efekt tych tolerancji jest taki, że prawidłowo wyprodukowany wał silnika umożliwia robotowi osiągnięcie znamionowej powtarzalności — często ± 0,02 mm lub lepszej — w całym zakresie roboczym.
6. Rodzaje awarii i strategie zapobiegawcze
Nawet najlepiej zaprojektowany wał silnika może ulec awarii, jeśli zostanie poddany działaniu warunków przekraczających ograniczenia konstrukcyjne. Zrozumienie typowych trybów awarii pomaga projektantom i inżynierom zajmującym się konserwacją wdrożyć środki zapobiegawcze, które wydłużają żywotność wału i redukują nieplanowane przestoje.
Złamanie zmęczeniowejest najczęstszym mechanizmem awarii wałów obrotowych. Powtarzające się cykliczne naprężenia zginające lub skręcające, często potęgowane przez koncentrację naprężeń w rowkach wpustowych, występach lub połączeniach wciskanych, inicjują pęknięcia, które rozprzestrzeniają się aż do ostatecznego pęknięcia. Strategie zapobiegawcze obejmują duże promienie zaokrągleń, śrutowanie powierzchni w celu wywołania ściskających naprężeń szczątkowych oraz staranną kontrolę obciążeń roboczych, aby uniknąć przekroczenia granicy wytrzymałości.
Nosić i martwić sięwystępują na stykach, gdzie wał styka się z łożyskami, uszczelnieniami lub sprzęgłami. Mikroruchy pod obciążeniem mogą powodować powstawanie zanieczyszczeń ściernych, które przyspieszają utratę materiału i pogarszają dopasowanie. Powłoki na twarde powierzchnie, odpowiednie smarowanie i utrzymywanie pasowań wciskowych to skuteczne środki zaradcze.
Zginanie lub ugięcieprzy nadmiernych obciążeniach promieniowych może spowodować zetknięcie się wału z nieruchomymi elementami lub spowodować niewspółosiowość w układzie napędowym. Jest to szczególnie istotne w robotach z długimi, wspornikowymi ramionami, gdzie wał silnika może przenosić obciążenia poprzeczne. Zwiększenie średnicy wału, zastosowanie materiałów o wyższej wytrzymałości lub przeniesienie łożysk bliżej punktu obciążenia może zmniejszyć to ryzyko.
Korozja i wżerywpływają na wały pracujące w wilgotnym, agresywnym chemicznie środowisku lub obmywanym wodą. Gatunki stali nierdzewnej, powłoki ochronne, takie jak cynkowanie lub nikiel bezprądowy, oraz protokoły regularnego czyszczenia pomagają zachować integralność powierzchni wału.
Regularne monitorowanie stanu — obejmujące analizę drgań, monitorowanie temperatury i okresową kontrolę wymiarową — umożliwia wczesne wykrywanie rozwijających się usterek, umożliwiając podjęcie działań naprawczych przed wystąpieniem katastrofalnej awarii. To proaktywne podejście jest cechą charakterystyczną światowej klasy programów konserwacji robotów.
7. Często zadawane pytania
Szukasz zaufanego partnera w zakresie komponentów układu napędowego robota?
Guanshuołączy dziesięciolecia specjalistycznej wiedzy w zakresie produkcji precyzyjnej z zaawansowanymi możliwościami CNC i szlifowania, aby wyprodukować wały silników, które spełniają najbardziej wymagające zastosowania zrobotyzowane.
Od doboru materiału i obróbki cieplnej po kontrolę końcową, każdy wał został zaprojektowany pod kątem wydajności, trwałości i spójności.
Skontaktuj się z namiaby omówić Twoje wymagania